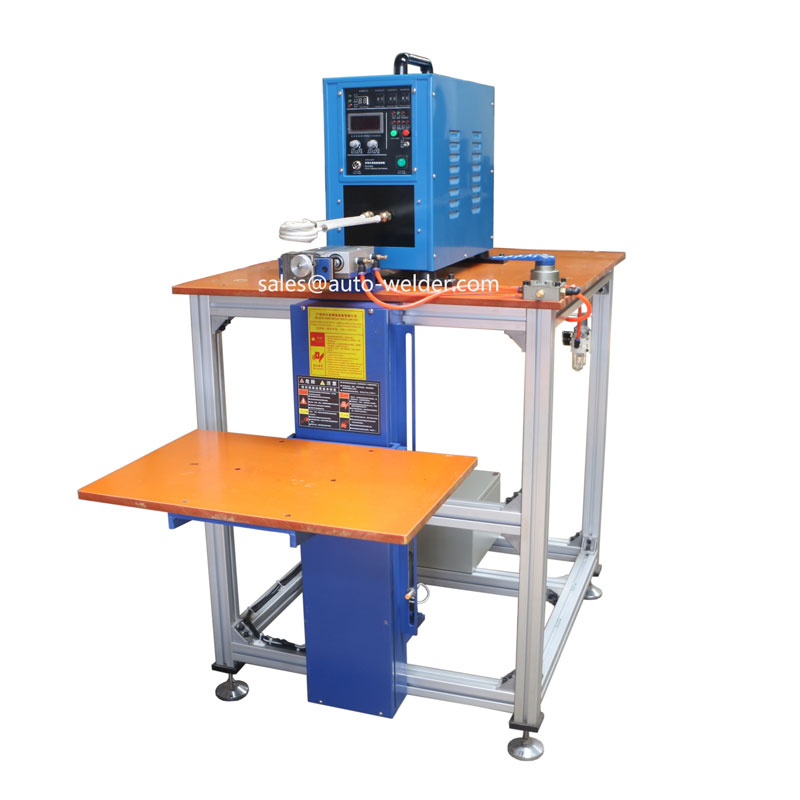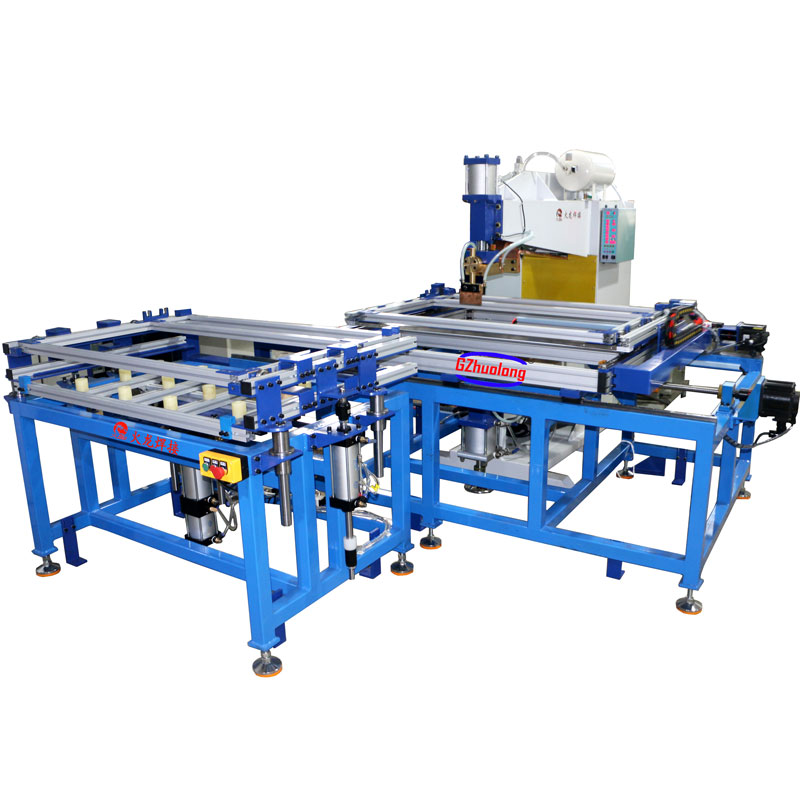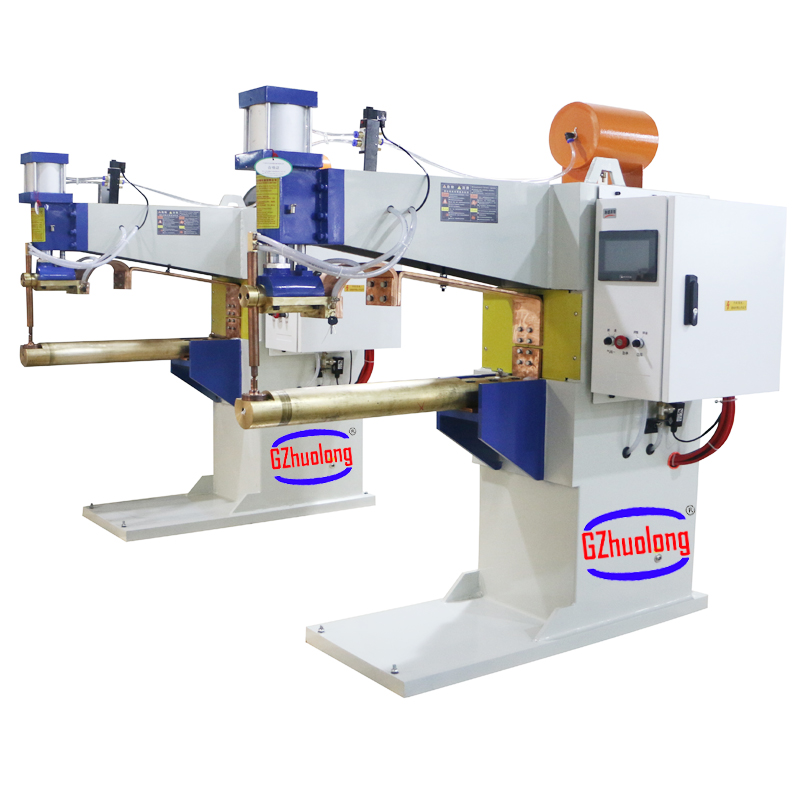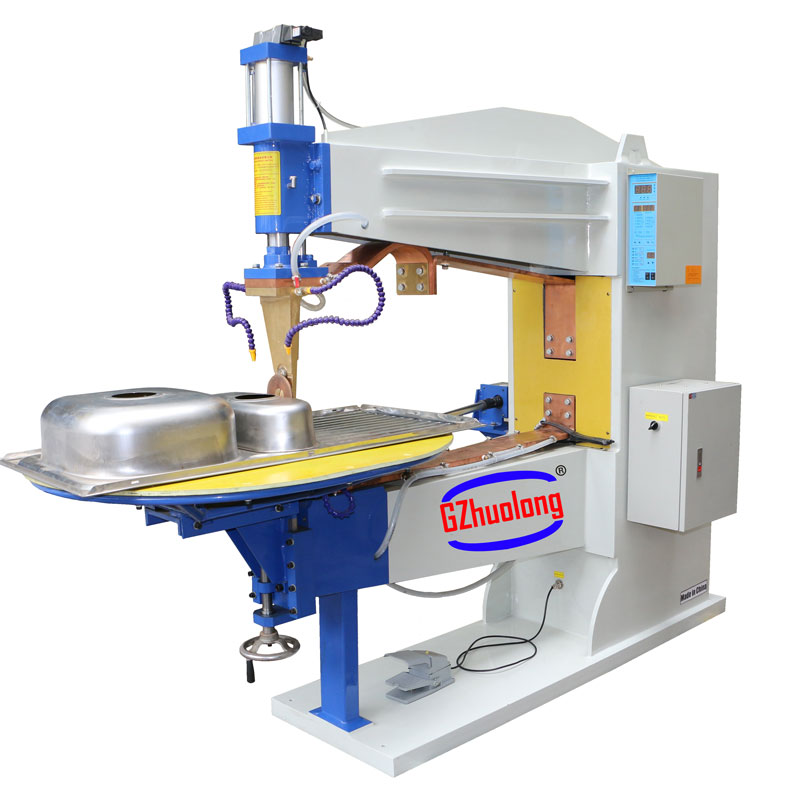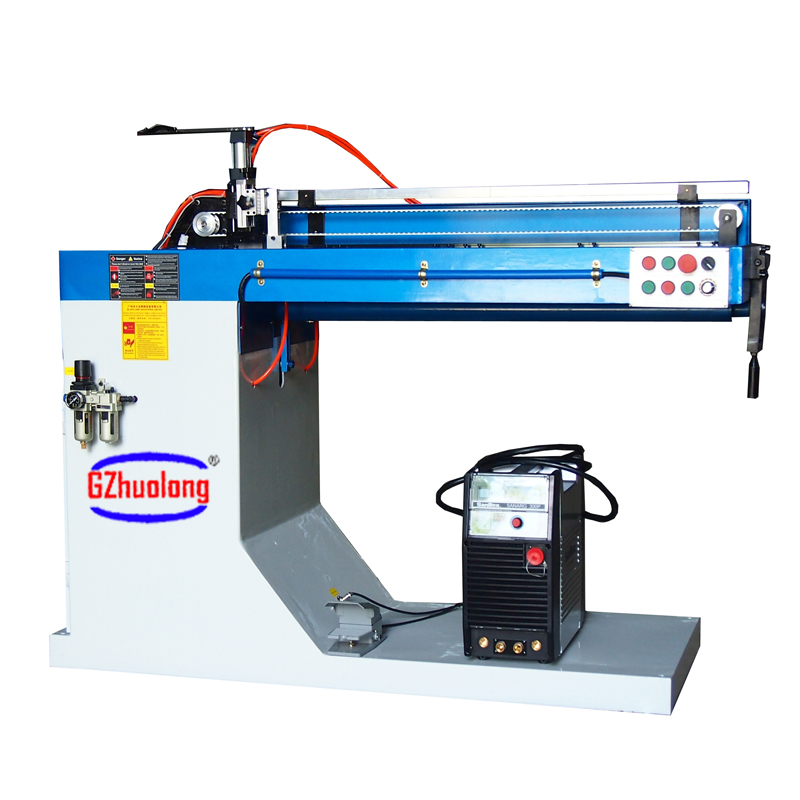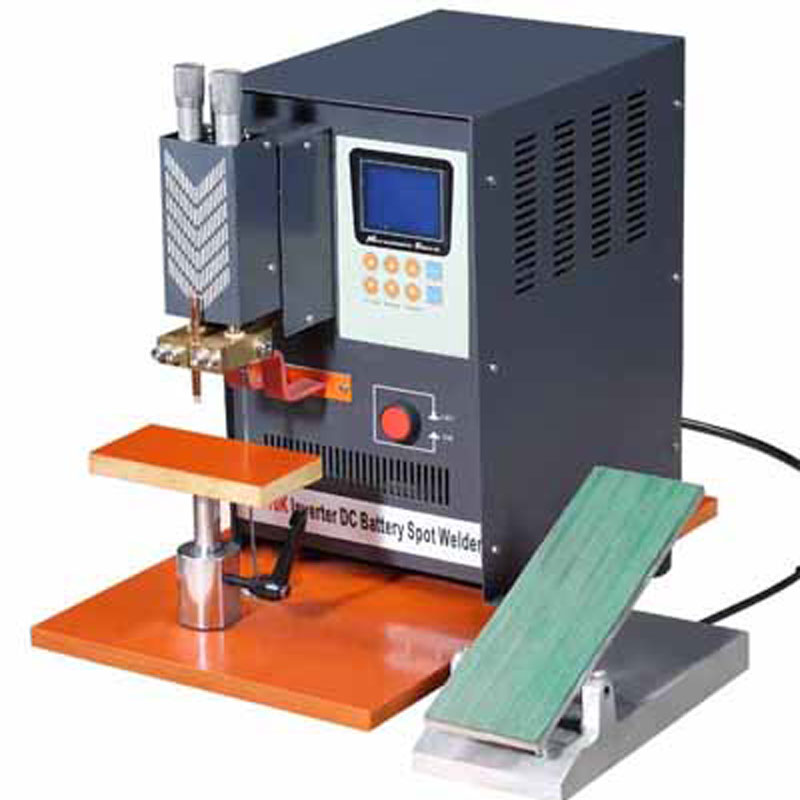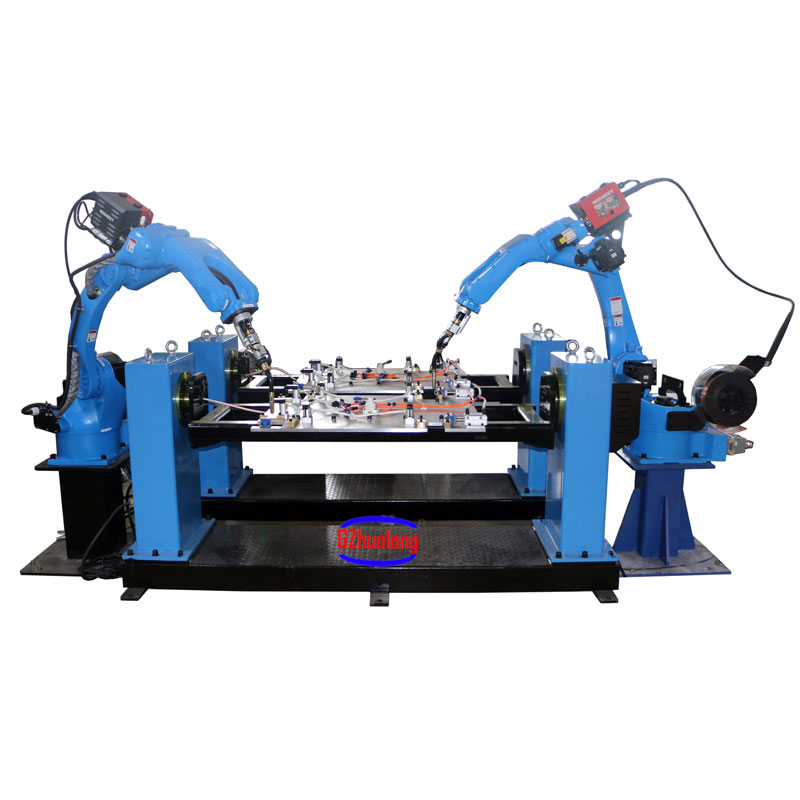
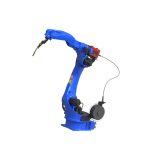
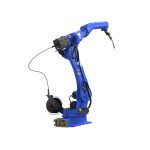

溶接ロボットは主にロボットと溶接装置の 2 つの部分で構成されます。ロボットはロボット本体と制御盤(ハードウェア、ソフトウェア)で構成されます。アーク溶接やスポット溶接などの溶接装置は、溶接電源(制御系含む)、ワイヤ送給装置(アーク溶接)、溶接トーチ(プライヤー)などで構成されています。
アーク溶接ロボットは主にガスシールド溶接法(MAG、MIG、TIG)を使用しており、アーク溶接には従来のサイリスタ、インバータ、波形を調整できるパルスまたはノンパルス電源をロボットに取り付けることができます。
ワイヤ送給装置はロボットのアーム上または外側に取り付けることができます。溶接トーチとワイヤ送給装置間のホースを短くし、ワイヤ送給の安定性を維持します。
溶接ロボットは基本的に継ぎ目接合ロボットであり、そのほとんどは 6 軸を備えています。
電子技術、コンピュータ技術、CNC、ロボット工学の発展に伴い、自動溶接ロボットは 1960 年代に製造現場で使用され始めて以来、その技術は主に次の利点によりますます進歩してきました。
1.溶接品質の安定化・向上を図り、溶接品質を数値として反映します。
2.労働生産性の向上。
3.労働者の労働強度を高め、危険な状況で労働できるようにする。
4. 従業員の作業テクノロジーに対する要件を軽減します。
5. 製品の改造・交換の準備サイクルとそれに伴う設備投資が短縮されます。
したがって、あらゆる分野で広く使用されています。
主なパラメータ:
| 垂直多関節ロボット | |||||||
| モデル | RH14-10-W | RH-18-20-W | RH-20-10-W | ||||
| 入力電圧 | 三相 380V 50/60HZ | 三相 380V 50/60HZ | 三相 380V 50/60HZ | ||||
| パワー | 3KVA | 5KVA | 5KVA | ||||
| 移動の自由 | 6 | 6 | 6 | ||||
| 最大荷重 | 10kg | 20kg | 10kg | ||||
| ドライビングレンジとトップスピード | J/JT | 可動範囲 | 最高速度 | 可動範囲 | 最高速度 | 可動範囲 | 最高速度 |
| 1 | ±167° | 169°/秒 | ±167° | 169°/秒 | ±167° | 169°/秒 | |
| サスペンション±30° | サスペンション±30° | サスペンション±30° | |||||
| 2 | 0°~175° | 169°/秒 | 0°~175° | 169°/秒 | 0°~175° | 169°/秒 | |
| 3 | +80°~-150° | 169°/秒 | +80°~-150° | 169°/秒 | +80°~-150° | 169°/秒 | |
| 4 | ±190° | 280°/秒 | ±190° | 280°/秒 | ±190° | 280°/秒 | |
| 5 | -105°~-130° | 240°/秒 | -105°~-130° | 240°/秒 | -105°~-130° | 240°/秒 | |
| 6 | ±210° | 520°/秒 | ±210° | 483°/秒 | ±210° | 483°/秒 | |
| 許容手首荷重 | J/JT | 力の瞬間 | 慣性モーメント | 力の瞬間 | 慣性モーメント | 力の瞬間 | 慣性モーメント |
| 4 | 10.0N・m | 0.25kg㎡ | 48.0N・m | 1.8kg㎡ | 10.0N・m | 0.25kg㎡ | |
| 5 | 10.0N・m | 0.25kg㎡ | 48.0N・m | 1.8kg㎡ | 10.0N・m | 0.25kg㎡ | |
| 6 | 3Nm | 0.05kg㎡ | 28Nm | 0.8kg㎡ | 3Nm | 0.05kg㎡ | |
| 重量 | 170kg | 285kg | 290kg | ||||
| 再位置決め精度 | ±0.08mm | ||||||
| 騒音レベル | <70dB(A) | ||||||